Швейцарские инженеры собрали робота весом 818 граммов с бортовым компьютером и аккумулятором. Механизм получил двадцать степеней свободы: он управляет фалангами и как шагающими ногами, и как точным манипулятором.
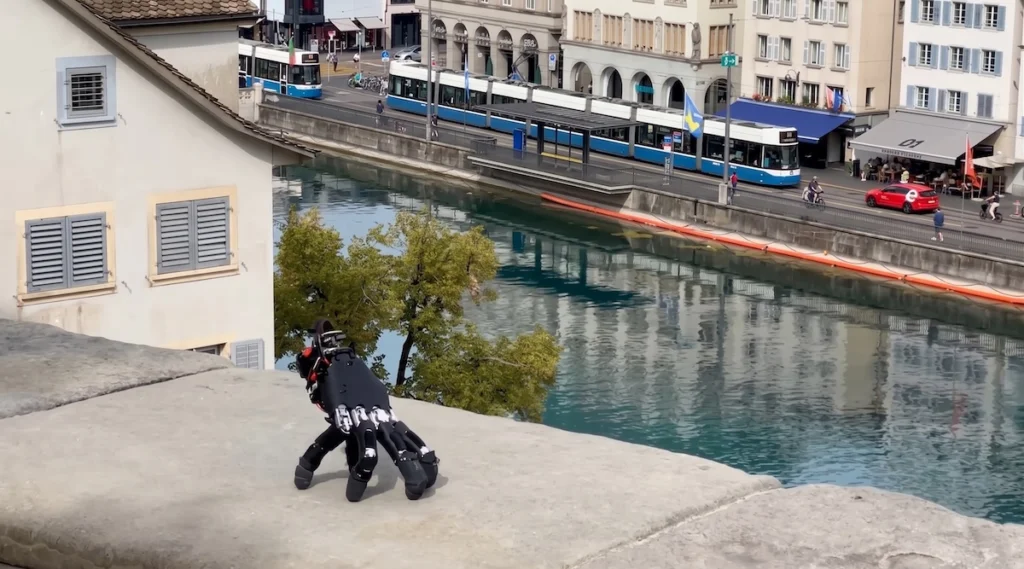
За основу исследователи взяли готовую пятипалую модель WUJI Hand. Менять пальцы не стали, зато добавили сенсоры и алгоритмы, натренированные сразу в 4096 виртуальных симуляциях.
В симуляциях кисть разогналась до 1,7 сантиметра в секунду, а вживую систему проверили на четырнадцати типах поверхностей в лаборатории и на улице.
На испытаниях устройство показало сразу несколько навыков:
- вставало на пальцы после падений в 21 попытке из 25;
- нажимало стрелки на клавиатуре и прошло раунд головоломки Sokoban;
- двигало куб с погрешностью всего в 17 миллиметров.
С такой механикой можно собирать юрких инспекционных роботов для тесных пространств без тяжелых и неповоротных колесных платформ.
Что это значит
Разработка сложного «железа» смещается в симуляторы: быстрее и дешевле натренировать софт под новую задачу, чем пересобирать механизм с нуля.